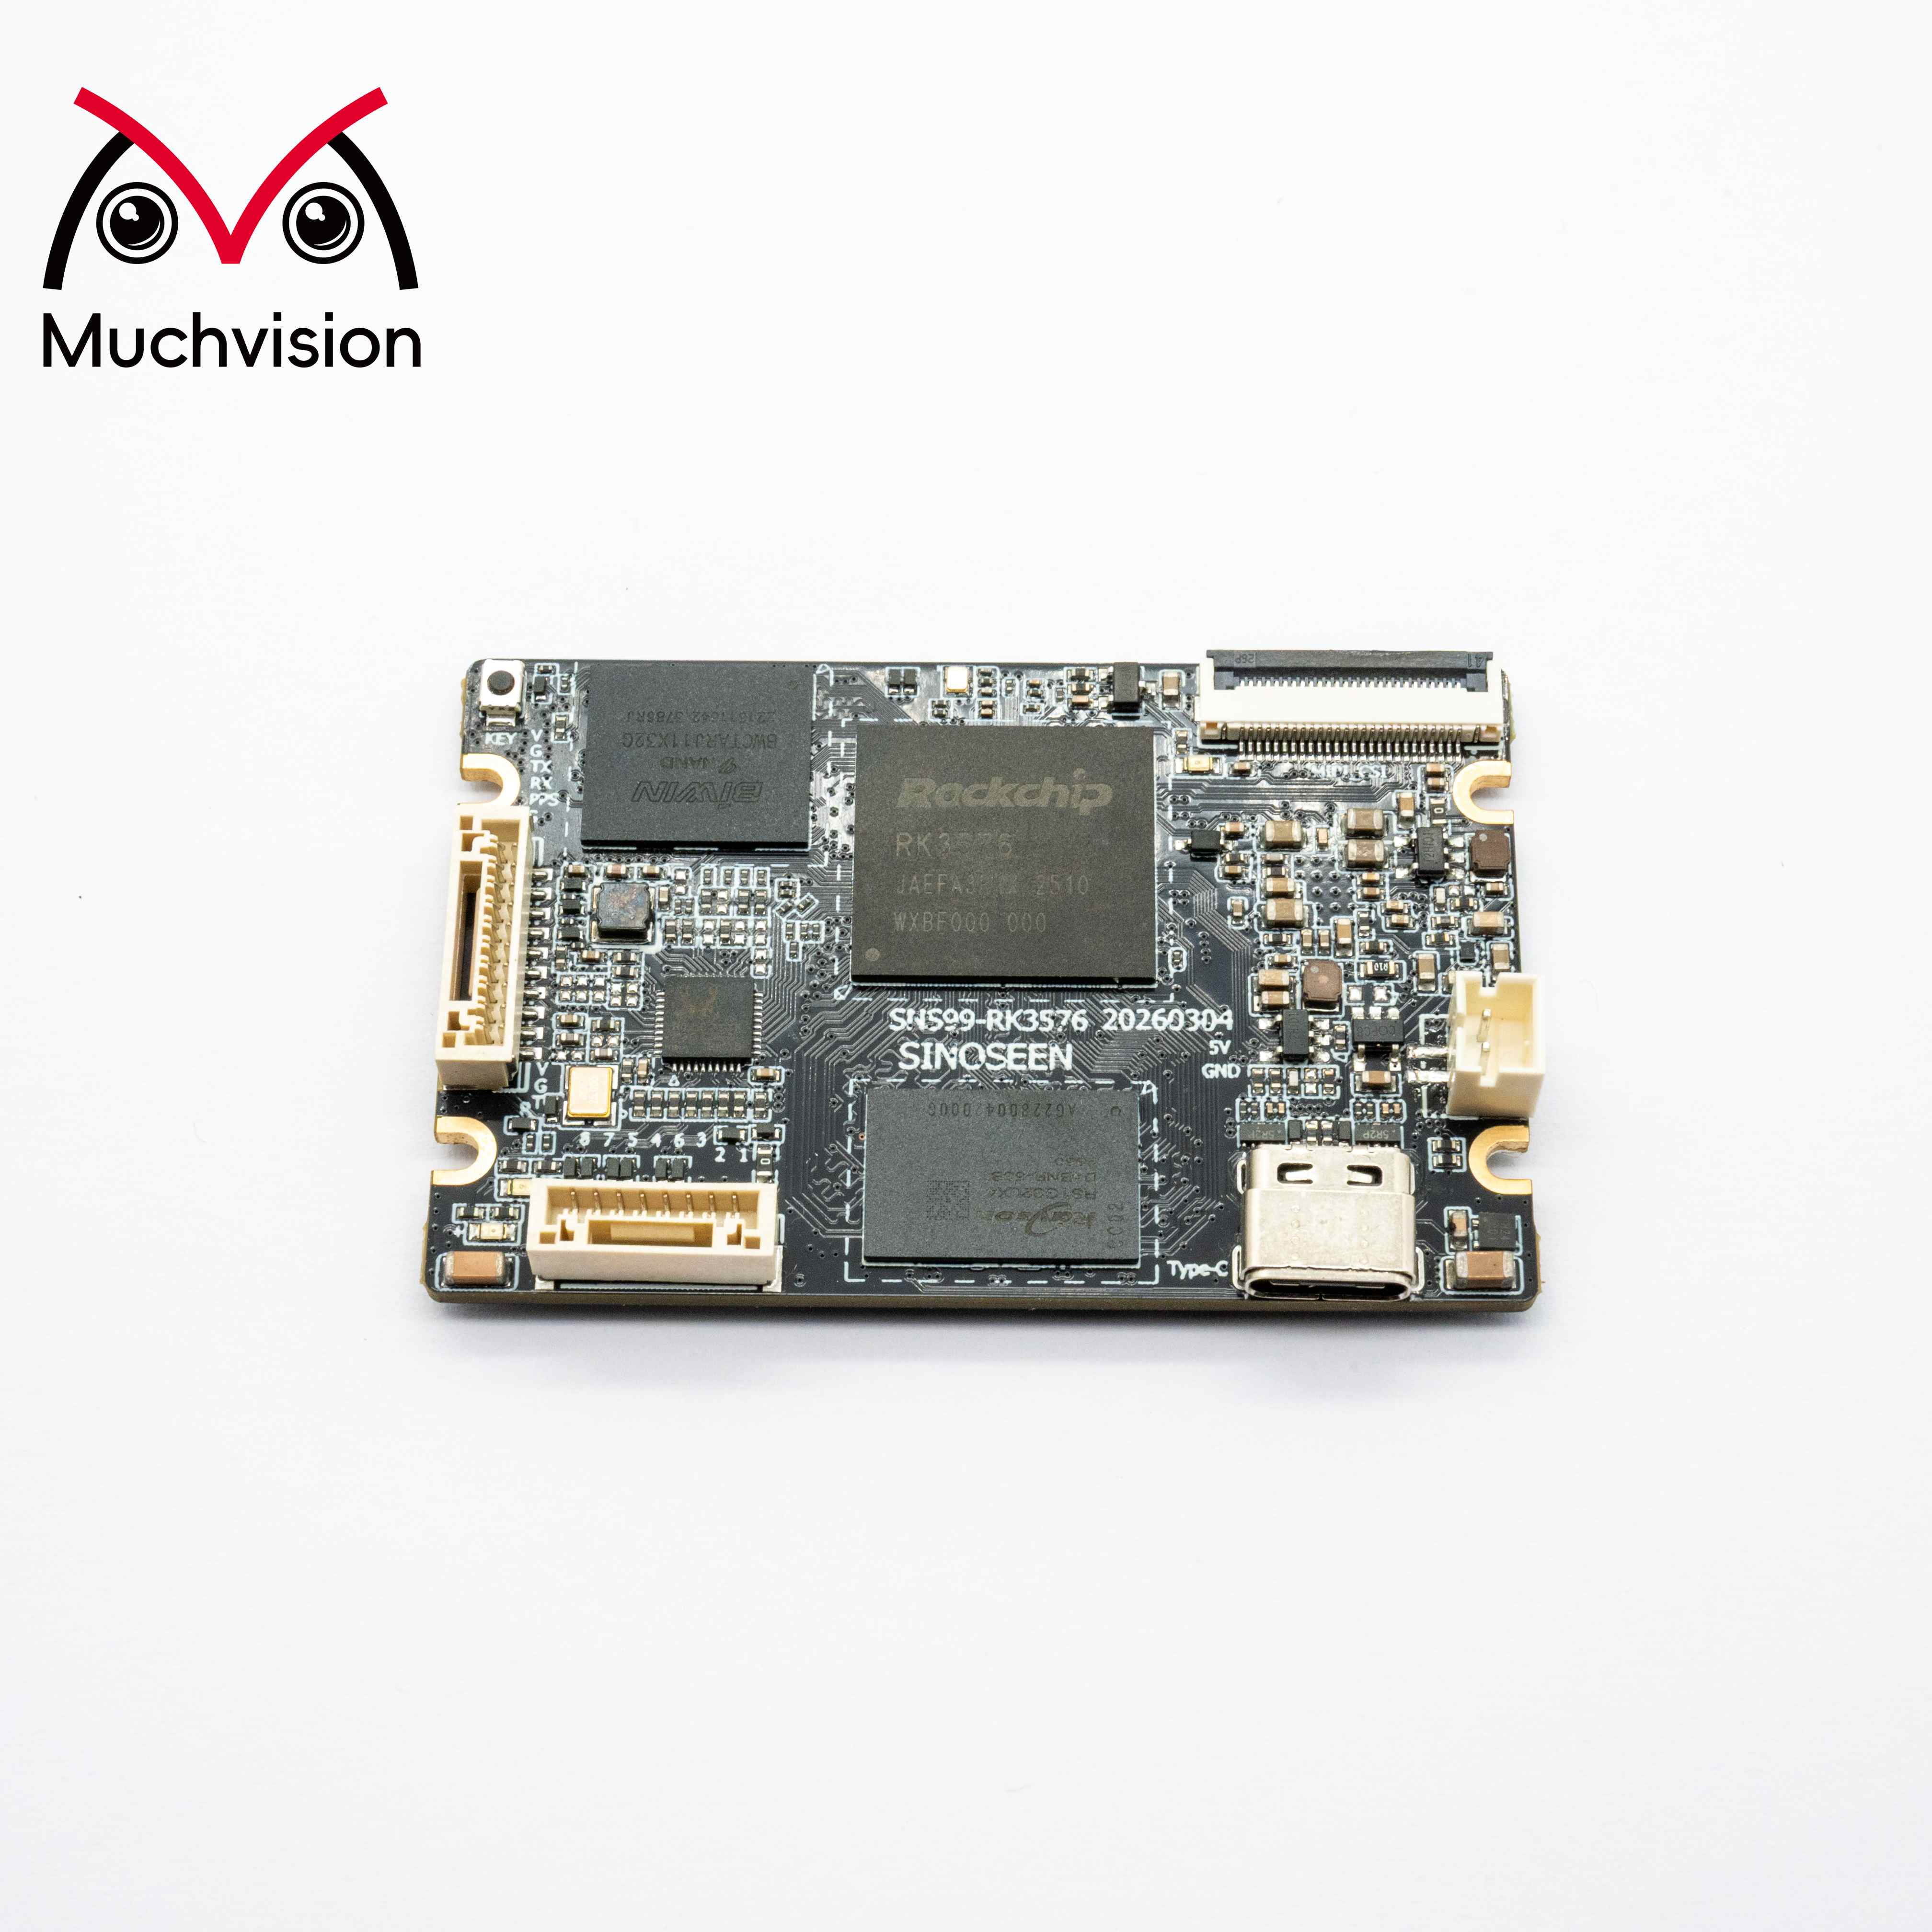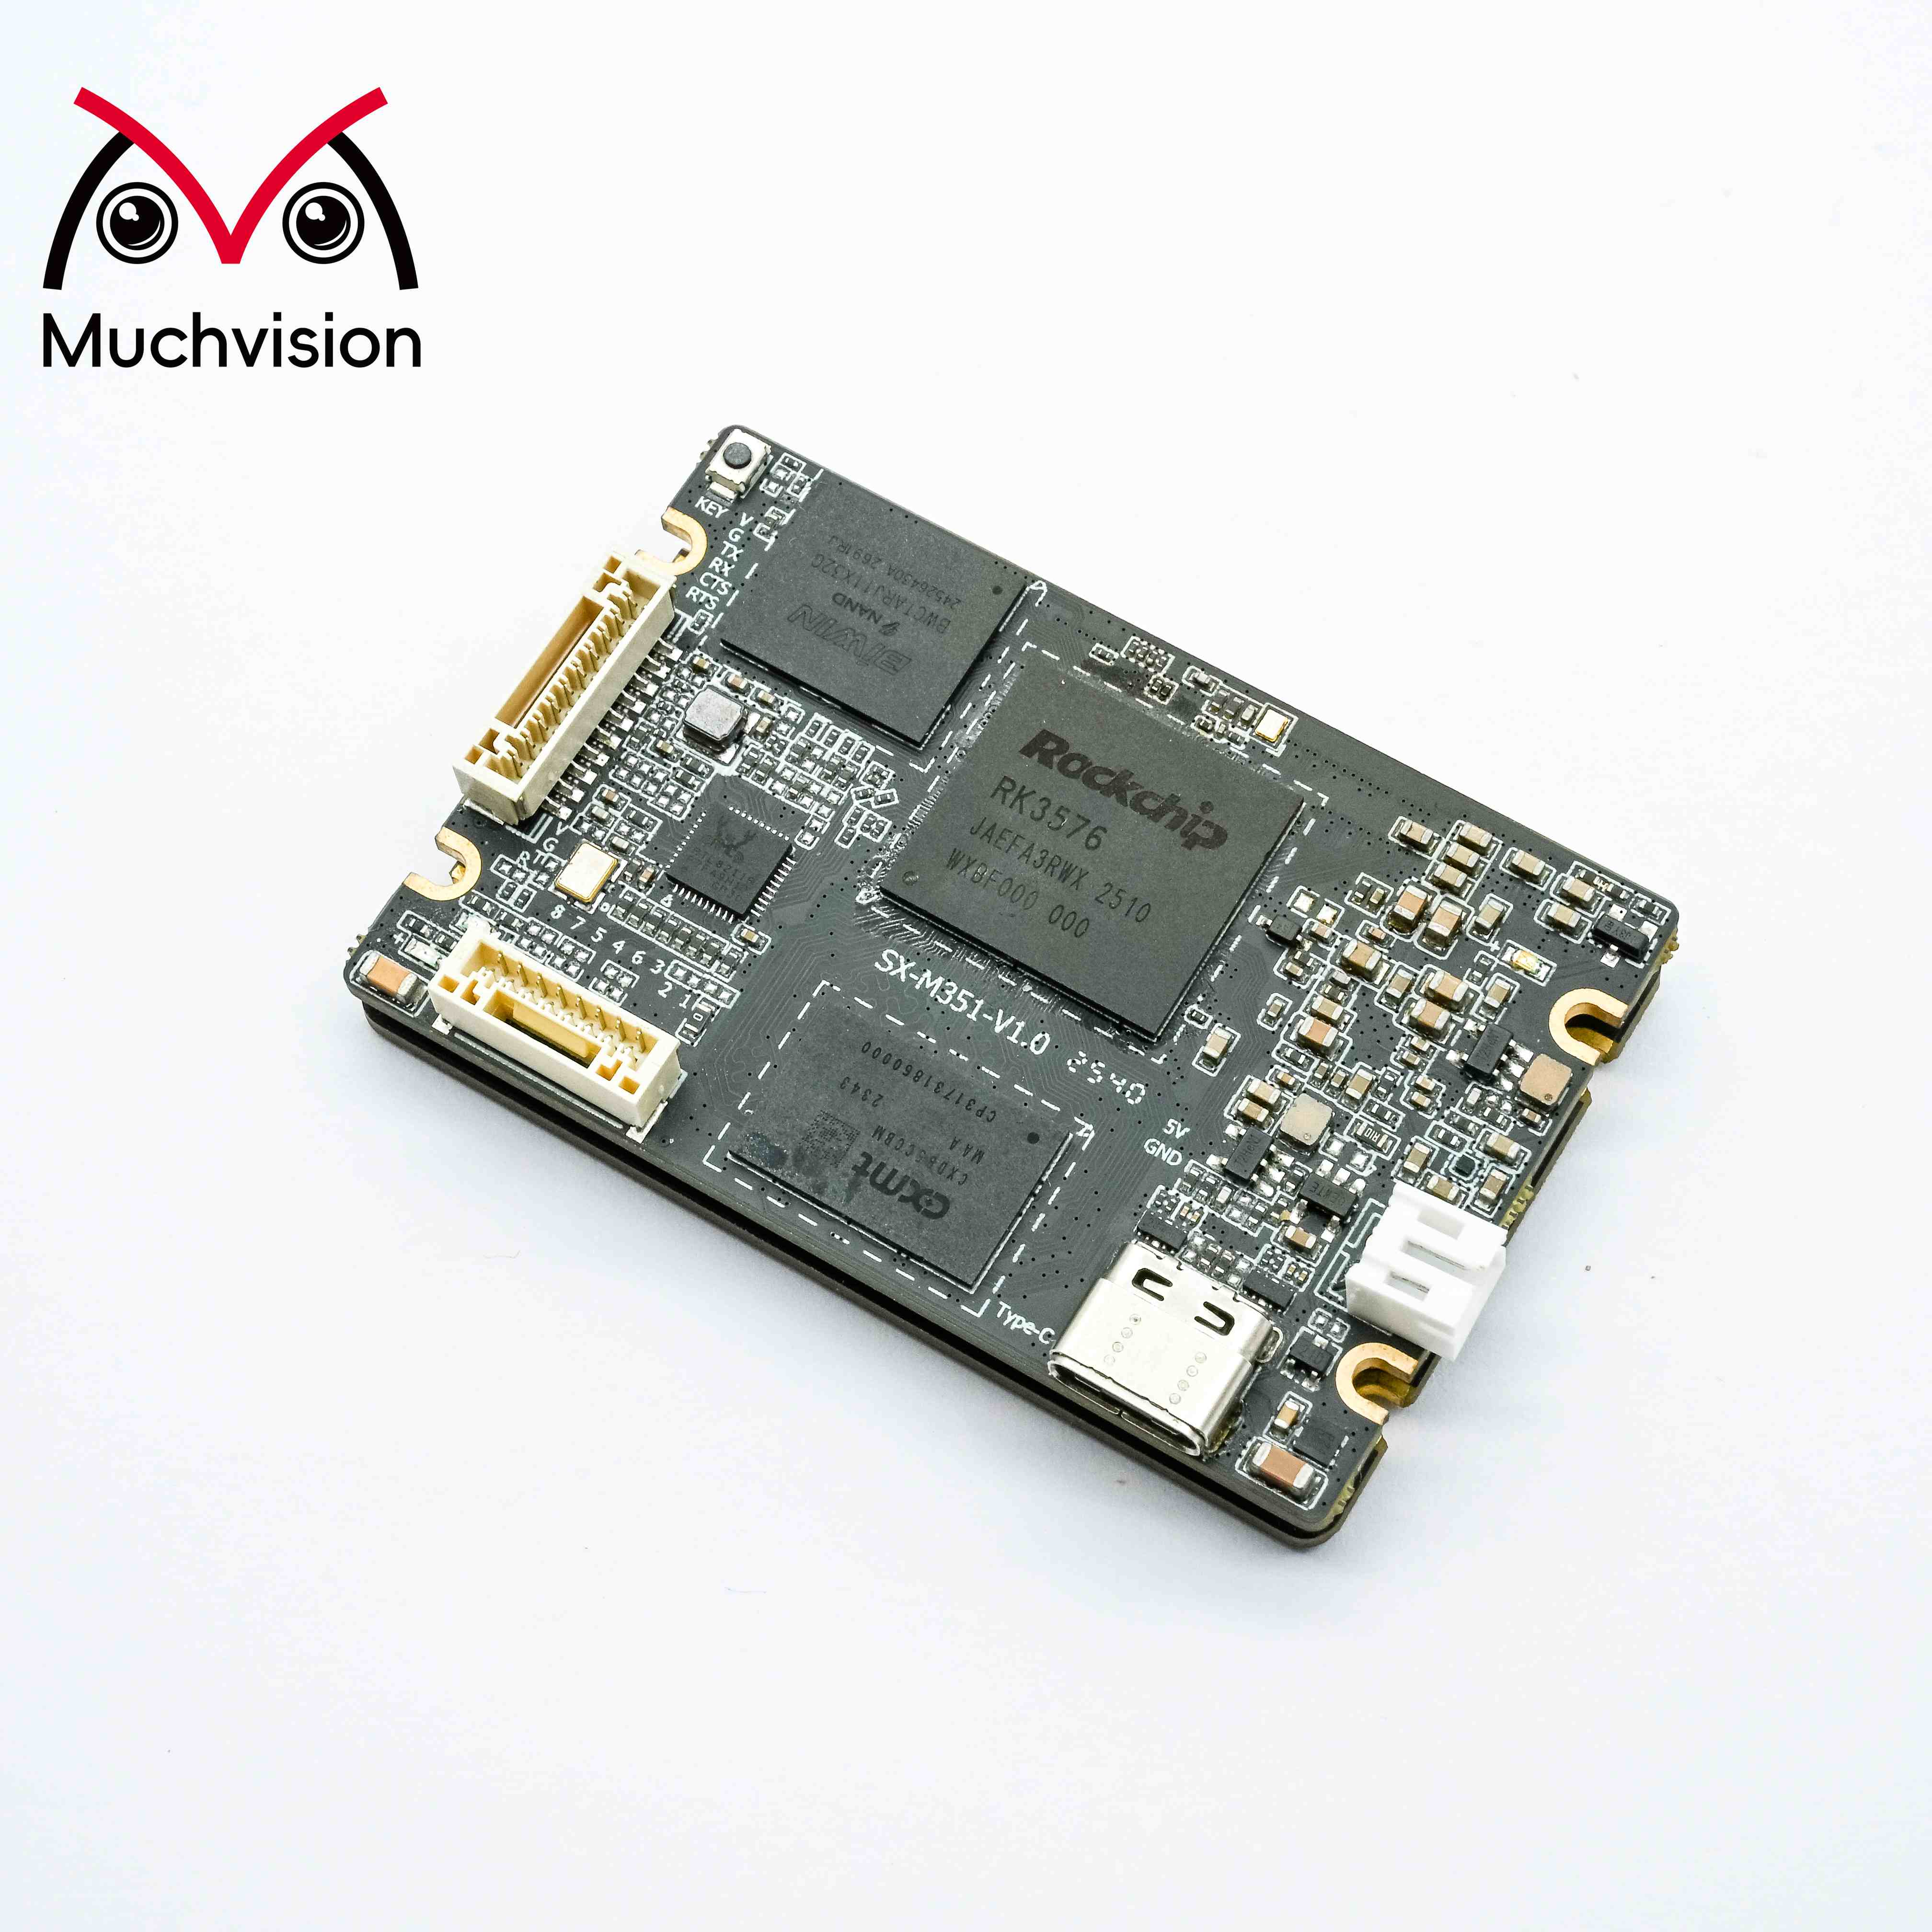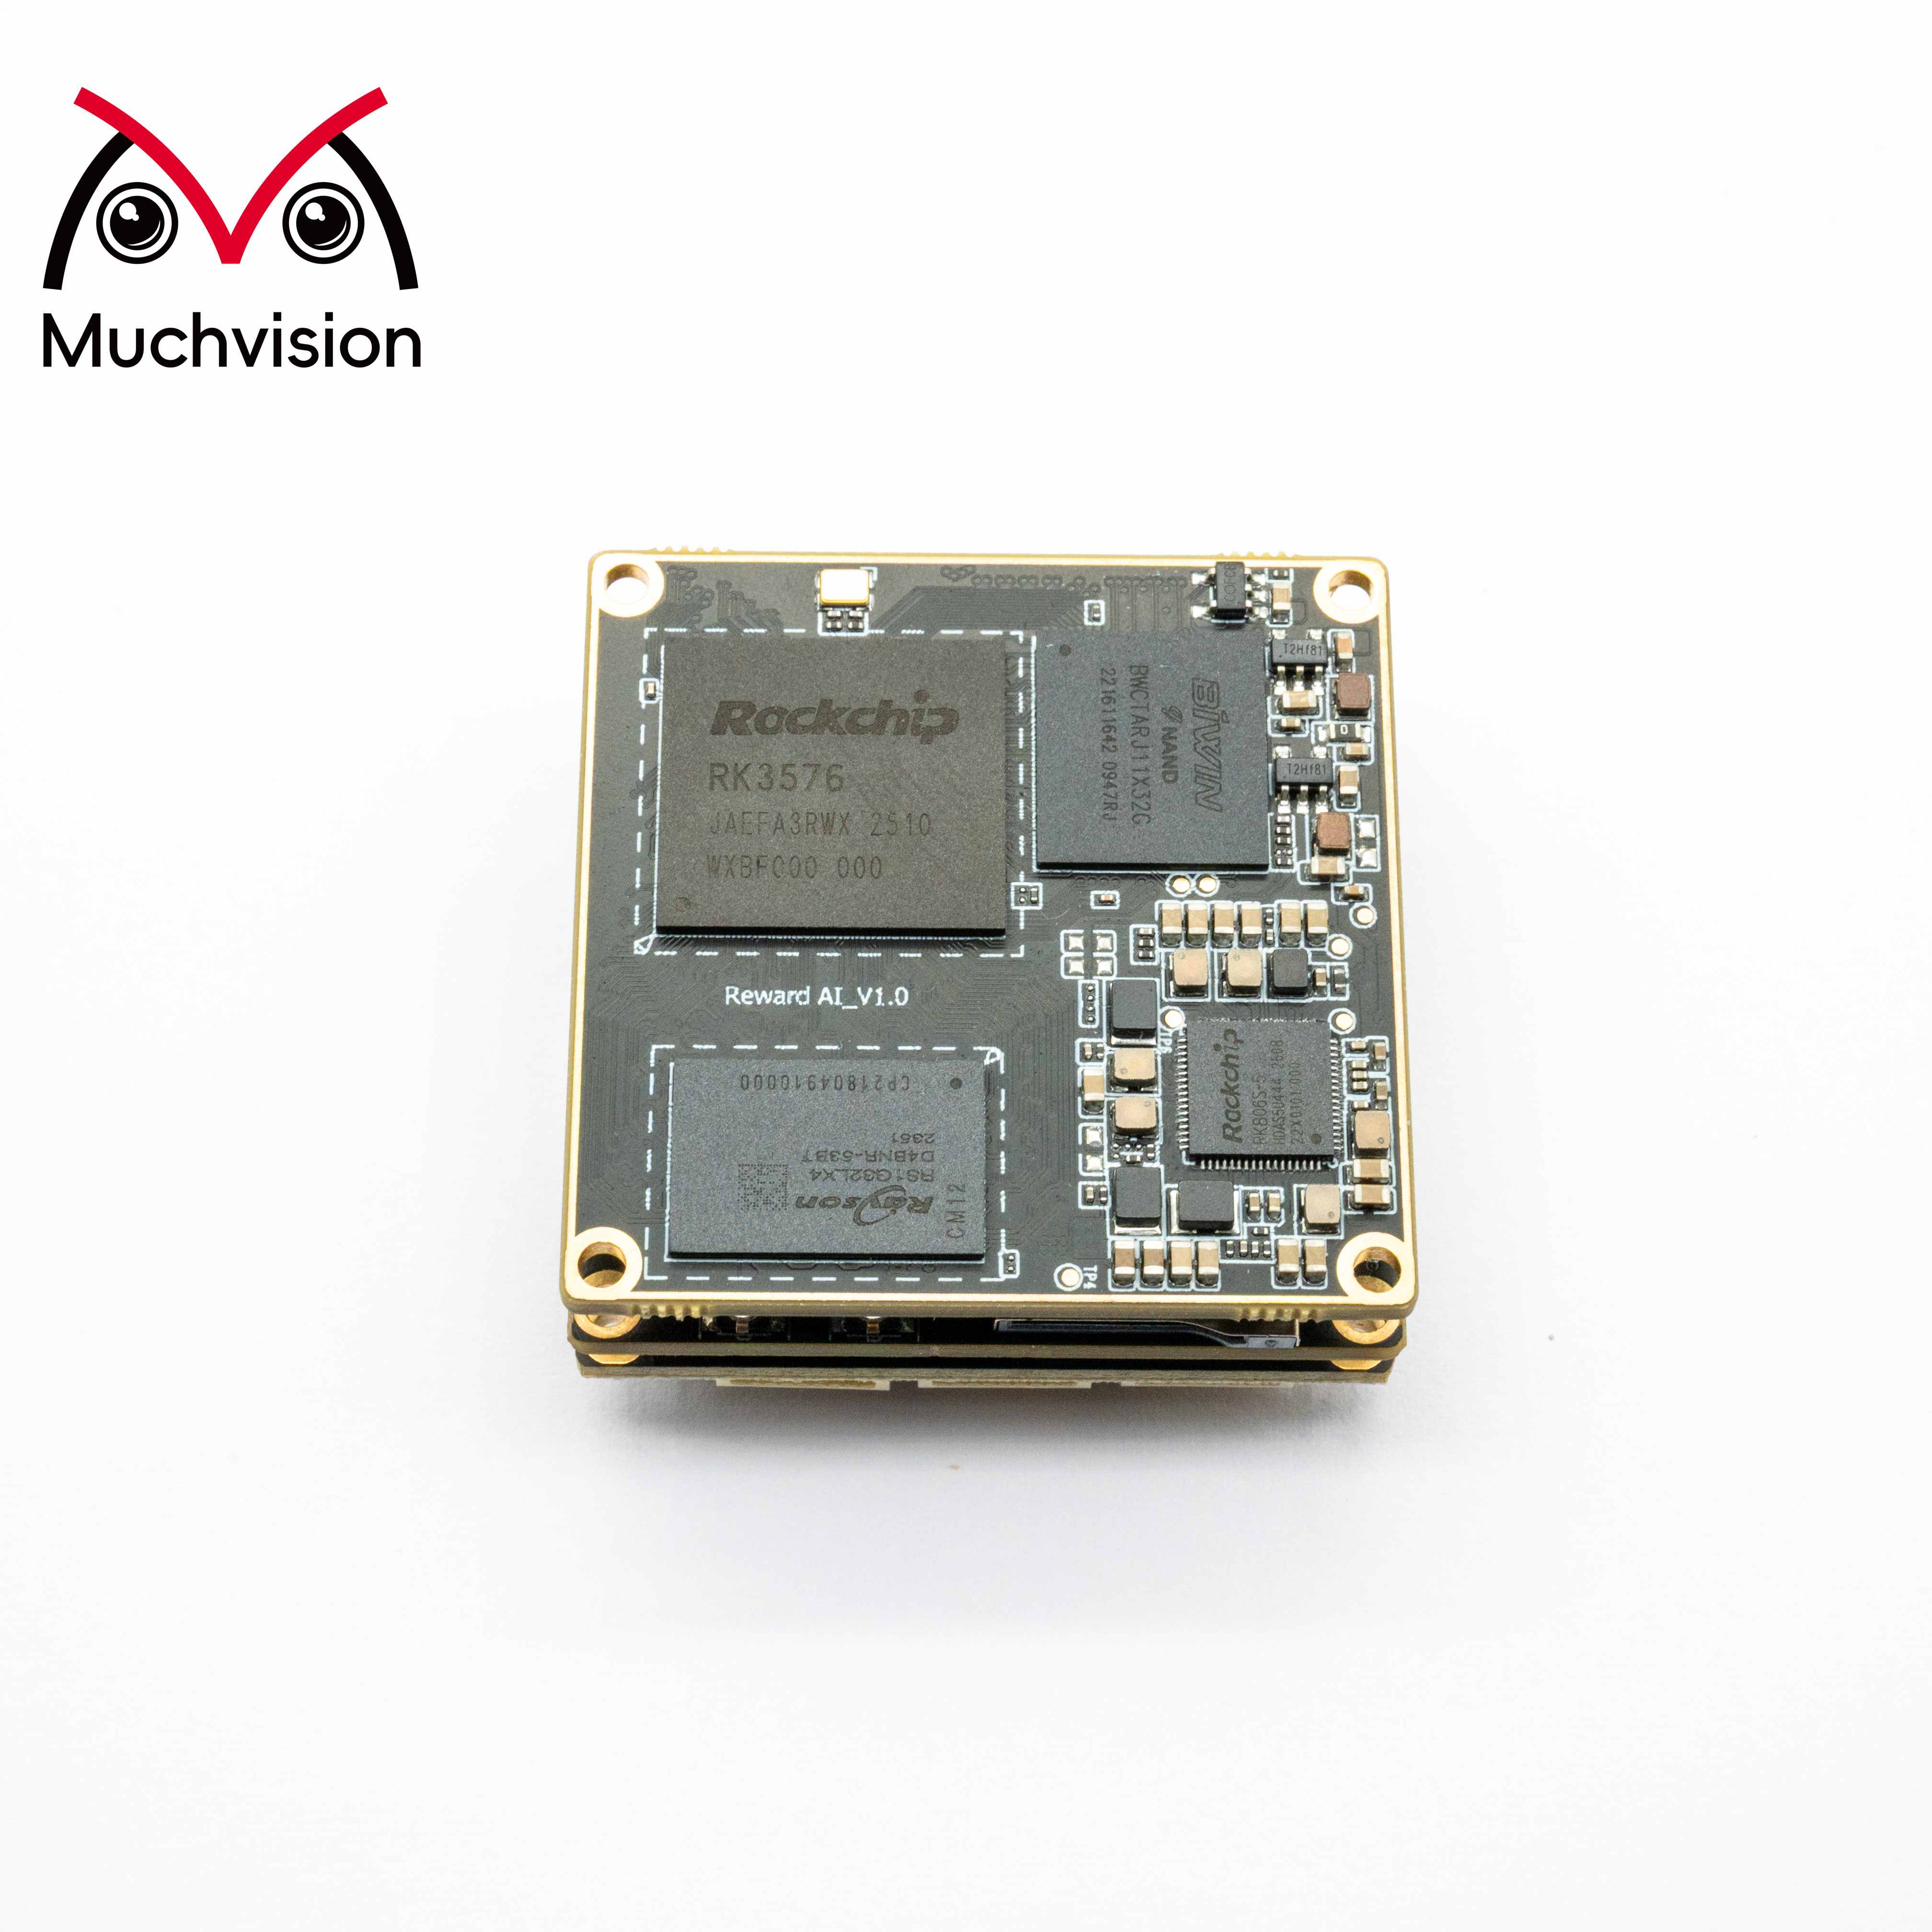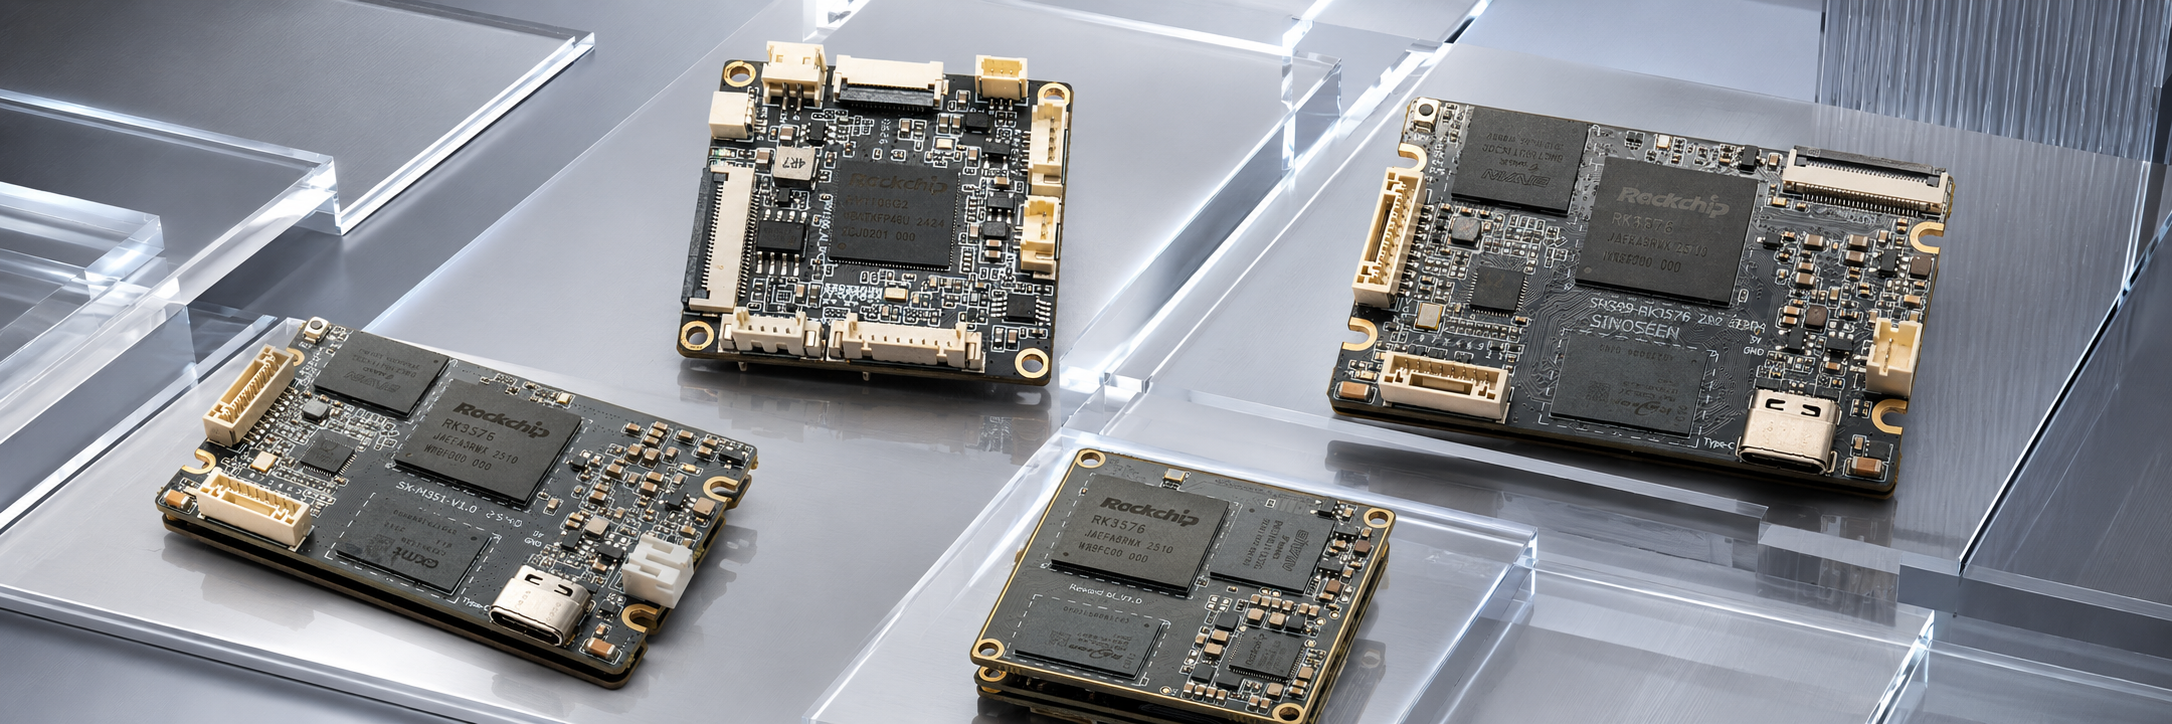
RK3576 es un procesador desarrollado por Rockchip para visión industrial, seguridad inteligente y terminales de visión con IA. Integra un procesador de señal de imagen (ISP) V3.9 (que admite hasta 16 MP) y tres módulos receptores MIPI CSI-2 (dos módulos D-PHY V2.0 y un módulo C/D-PHY). Cada canal D-PHY admite una velocidad máxima de 4,5 Gbps, cada trío C-PHY admite 2,5 Gsps y cada puerto CSI admite cuatro canales virtuales.
La solución de cámara RK3576 se diseña en torno al marco Linux Media y al modelo de subdispositivo V4L2-subdev. La ruta completa de los datos es: sensor de imagen → controlador receptor MIPI CSI → unidad de captura de vídeo VICAP → ISP V3.9. El sensor funciona como un subdispositivo independiente y opera conjuntamente con MIPI CSI, VICAP y el ISP para formar una tubería completa de adquisición de imágenes.
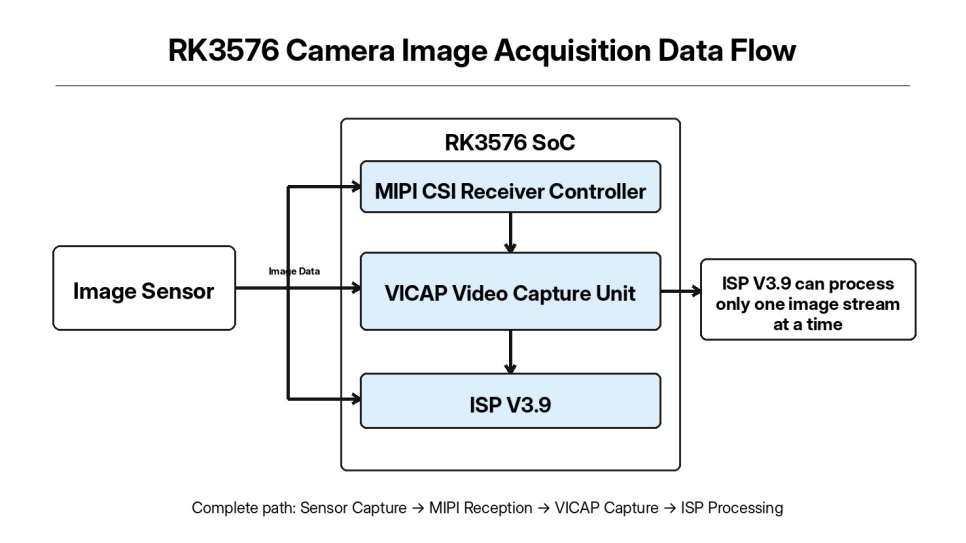
Aunque el RK3576 proporciona tres canales receptores MIPI CSI y VICAP puede recibir múltiples flujos de imágenes simultáneamente, el hardware del ISP V3.9 es de un solo canal y solo puede ejecutar el procesamiento de algoritmos ISP en un flujo de imágenes a la vez.
Durante la depuración del proyecto, los problemas pueden incluir una comunicación I2C anómala, un enlace MIPI inestable o un fallo al establecer la canalización Media, lo que finalmente impide la salida del primer fotograma de imagen. Este artículo describe un enfoque completo de depuración desde la perspectiva de la implementación ingenieril y puede servir como referencia para la depuración de visión embebida.
Durante la depuración del controlador, la mayoría de los problemas que encontramos no son causados por el propio código del controlador, sino por problemas de bajo nivel, como el cableado del hardware, la secuencia de alimentación o una configuración incorrecta del kernel. Por lo tanto, antes de comenzar el desarrollo del controlador del sensor, se debe verificar primero el hardware subyacente y el entorno del kernel.
Las comprobaciones clave del hardware incluyen las líneas de alimentación del sensor, el bus I2C, los enlaces diferenciales MIPI y los pines GPIO de reinicio/control de alimentación.
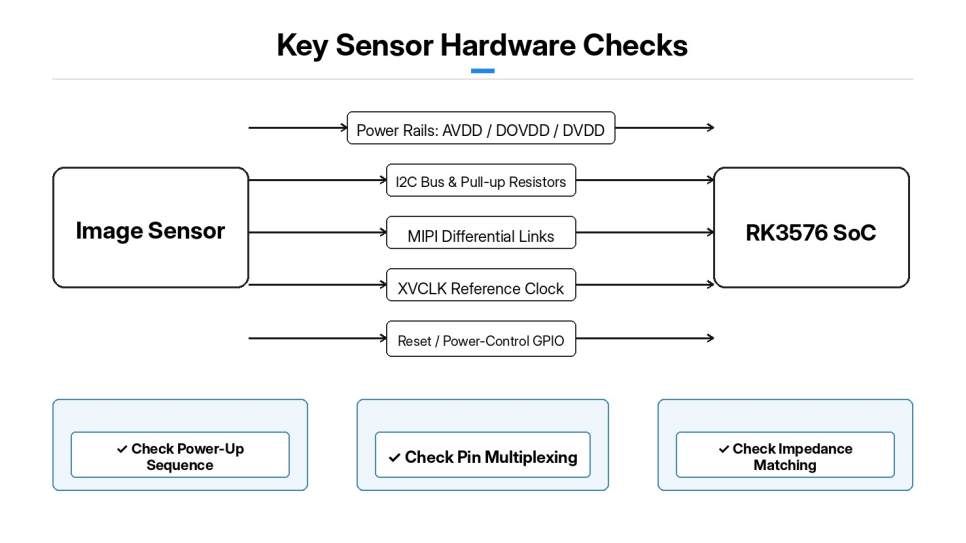
La secuencia de activación del sensor es una de las partes más críticas de la depuración. Varias líneas de alimentación, como AVDD, DOVDD y DVDD, deben seguir estrictamente la secuencia de activación especificada por el sensor. Una desviación excesiva de la tensión de alimentación o una sincronización incorrecta durante la activación/desactivación puede provocar directamente fallos en la comunicación I2C y un funcionamiento anómalo del sensor.
Bus I2C: compruebe la configuración de multiplexación de pines y la dirección esclava del sensor, y confirme que las resistencias de pull-up I2C están correctamente instaladas.
MIPI: Confirme el canal CSI utilizado por el hardware, el número de líneas MIPI y la adaptación de impedancia en las líneas de señal diferencial. Asimismo, confirme que el reloj de referencia del sensor (XVCLK) generado por el RK3576 esté funcionando correctamente.
Pines de control de reinicio/apagado: Determine la lógica del nivel activo (activo en alto/activo en bajo) y asegúrese de que la configuración del GPIO coincida con el esquema.
Configuración del kernel: Verifique las opciones del kernel para el subsistema Multimedia, los subdispositivos V4L2-subdev, los controladores MIPI CSI y PHY, VICAP e ISP V3.9. Si un componente requerido no está integrado en el kernel o está compilado como módulo pero no se carga correctamente, la canalización Multimedia no podrá identificar el hardware de la cámara. Tras compilar y grabar el kernel, revise primero el estado de carga de cada módulo de controlador. Analice el registro dmesg y confirme que no haya errores como módulos faltantes o fallos de inicialización.
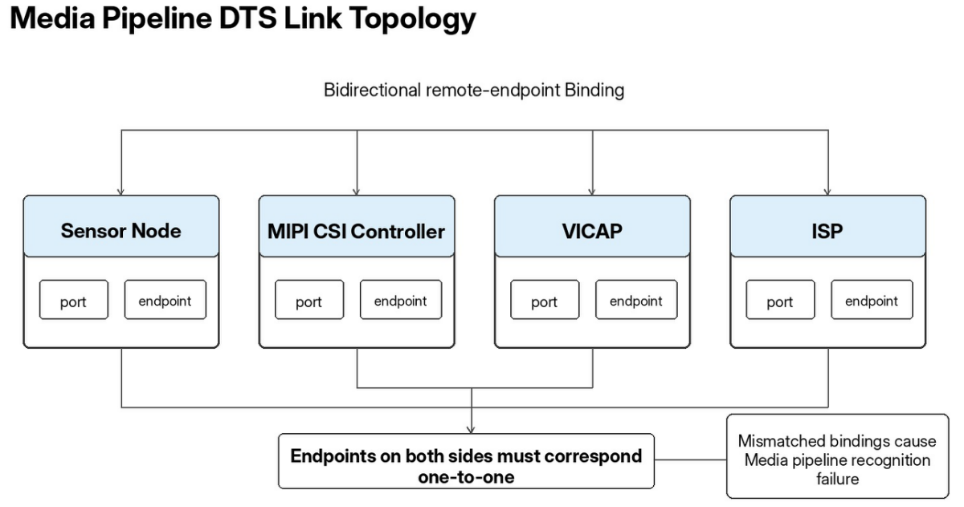
Árbol de dispositivos de la cámara RK3576: describe los recursos de hardware y utiliza nodos de puerto y punto final para vincular los enlaces de la canalización de imágenes entre el sensor, el CSI MIPI, el VICAP y el ISP.
El nodo del sensor se adjunta al nodo correspondiente del bus I2C y define la dirección esclava I2C, el pin de reinicio, el pin de control de apagado y el reloj de referencia del sensor. Las propiedades se pueden configurar para retrasar la inicialización del sensor hasta que el hardware PHY del CSI esté listo, evitando carreras temporales causadas por un PHY no listo. El punto final dentro del puerto del nodo del sensor apunta a la entrada del CSI MIPI y especifica el número de canales de datos MIPI.
El nodo del controlador MIPI CSI contiene dos puertos: la entrada está conectada al sensor de imagen y la salida está conectada a la unidad VICAP. Luego, VICAP emite los datos de imagen al ISP V3.9. Obsérvese que los puntos finales deben hacer referencia entre sí de forma bidireccional, y las propiedades remote-endpoint en ambos extremos deben corresponderse uno a uno. Si el enlace bidireccional no coincide, el marco Media no podrá reconocer la ruta completa de datos. Tras modificar, compilar y grabar el DTS, revise primero el registro dmesg para confirmar que todos los nodos de dispositivo se encuentran en estado normal y que no aparecen errores persistentes de diferimiento de detección. La repetición de detecciones diferidas suele indicar una configuración incorrecta de GPIO, reloj o recursos de alimentación.
El controlador del sensor de la plataforma RK3576 se desarrolla sobre la base del marco V4L2-subdev. El controlador del sensor no crea un nodo /dev/video; existe únicamente como una entidad de subdispositivo multimedia. Sus principales responsabilidades incluyen la configuración de registros del sensor, la gestión de alimentación y reinicio, la configuración del formato de imagen y el control de inicio/parada de la transmisión.
El controlador se divide principalmente en cinco módulos: detección I2C, control de alimentación/reinicio, tablas de registros de modo, configuración del formato de pads y control de inicio/parada de la transmisión.
Durante la fase de detección del controlador, el identificador del chip del sensor se lee mediante I2C para verificar que el chip se reconozca correctamente. Si la lectura del identificador falla, la solución de problemas puede centrarse directamente en fallos de hardware relacionados con I2C, alimentación y reinicio. Las funciones de alimentación/reinicio implementan la secuencia completa de activación y desactivación del sensor: durante la activación, cada riel de alimentación se habilita secuencialmente, el pin de reinicio se activa durante el retardo especificado, luego se libera el reinicio y se otorga al sensor tiempo para estabilizarse internamente. La secuencia de desactivación realiza las operaciones inversas.
Las tablas de registro de modo almacenan configuraciones completas de registros del sensor para distintas resoluciones, tasas de fotogramas y tasas MIPI. Cuando la capa superior cambia los parámetros de captura, el controlador escribe el conjunto completo correspondiente de registros. La interfaz de formato de pad configura el formato de imagen del bus multimedia, que debe coincidir estrictamente con el formato Bayer generado por el sensor (por ejemplo, BGGR o RGGB). Una configuración incorrecta provoca directamente errores de color en la imagen. La interfaz de control de flujo utiliza stream_on para escribir comandos de registro que habilitan la salida de imágenes MIPI del sensor, mientras que stream_off detiene la transmisión de imágenes. Una vez implementado el controlador, se agregan opciones de compilación al Kconfig y al Makefile del kernel para que el controlador pueda integrarse directamente en el kernel o compilarse como un módulo del kernel cargable.
No se recomienda intentar la captura de imágenes de inmediato. Utilice un enfoque escalonado de resolución de problemas en tres etapas: confirme que la detección del controlador del sensor tiene éxito → verifique que la canalización multimedia esté completamente conectada → capture imágenes en bruto mediante V4L2.
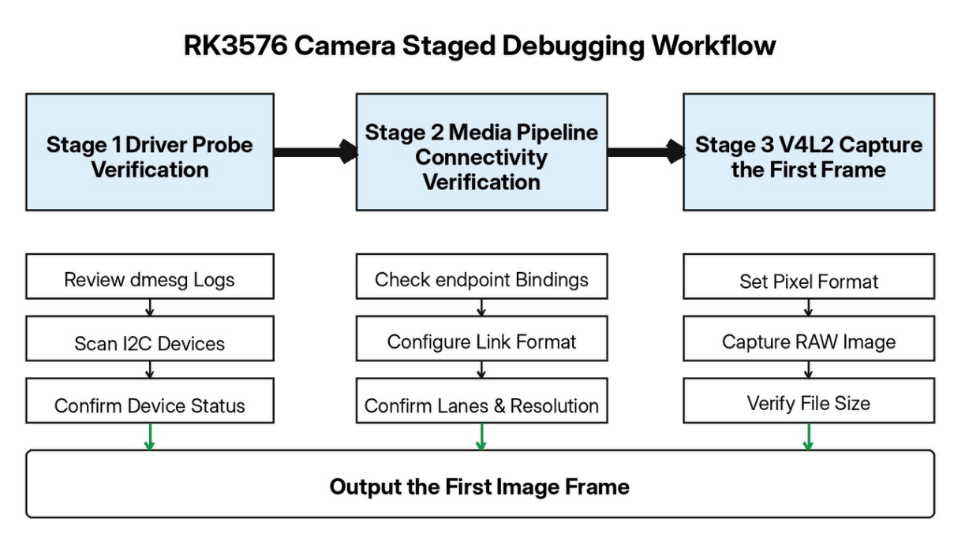
Tras el arranque del sistema, revise los mensajes de dmesg y busque los registros impresos por el controlador del sensor. Use i2cdetect para escanear el bus I2C correspondiente y confirme si se detecta la dirección esclava del sensor.
Utilice media-ctl para ver la lista de entidades del dispositivo multimedia. En condiciones normales, deben ser visibles entidades de subdispositivos como el sensor, mipi_csi, vicap e isp39, y cada puerto de pad debe reconocerse correctamente.
Durante la depuración, media-ctl puede utilizarse para configurar manualmente toda la canalización: establecer enlaces entre entidades y definir el formato de imagen, la resolución y la configuración de canales para cada etapa del subdispositivo. Los errores de media-ctl suelen deberse a un número de canales, un formato de bus multimedia o un parámetro de resolución que exceden las capacidades hardware del sensor. Una configuración correcta de media-ctl indica que se ha establecido la ruta de software desde el sensor hasta el ISP.
VICAP/ISP genera el nodo /dev/video, que sirve como punto de entrada en el espacio de usuario para la captura de imágenes. Utilice v4l2-ctl para establecer el formato de píxeles de la imagen, capturar un único fotograma mediante mmap y guardar los datos RAW de Bayer. Si el tamaño del archivo RAW generado coincide con la expectativa teórica, se ha capturado correctamente el primer fotograma de imagen. A continuación, el archivo RAW puede visualizarse con una herramienta profesional de análisis de imágenes para inspeccionar la imagen original en formato Bayer.
Contamos con una solución madura basada en RK3576 y capacidades profesionales en desarrollo personalizado, adaptación de hardware e implementación para producción en masa. Para distintos sensores de imagen y distintos requisitos de resolución y frecuencia de fotogramas, podemos ofrecer revisiones de hardware, depuración de controladores y optimización de sistemas completos, brindando así soporte eficiente a proyectos personalizados en visión industrial, seguridad inteligente, terminales de visión IA y otras aplicaciones. Contáctenos en [email protected].
 Noticias destacadas
2026-09-18
2026-09-09
2026-09-02
2026-08-28
2026-08-26
2026-08-24

 EN